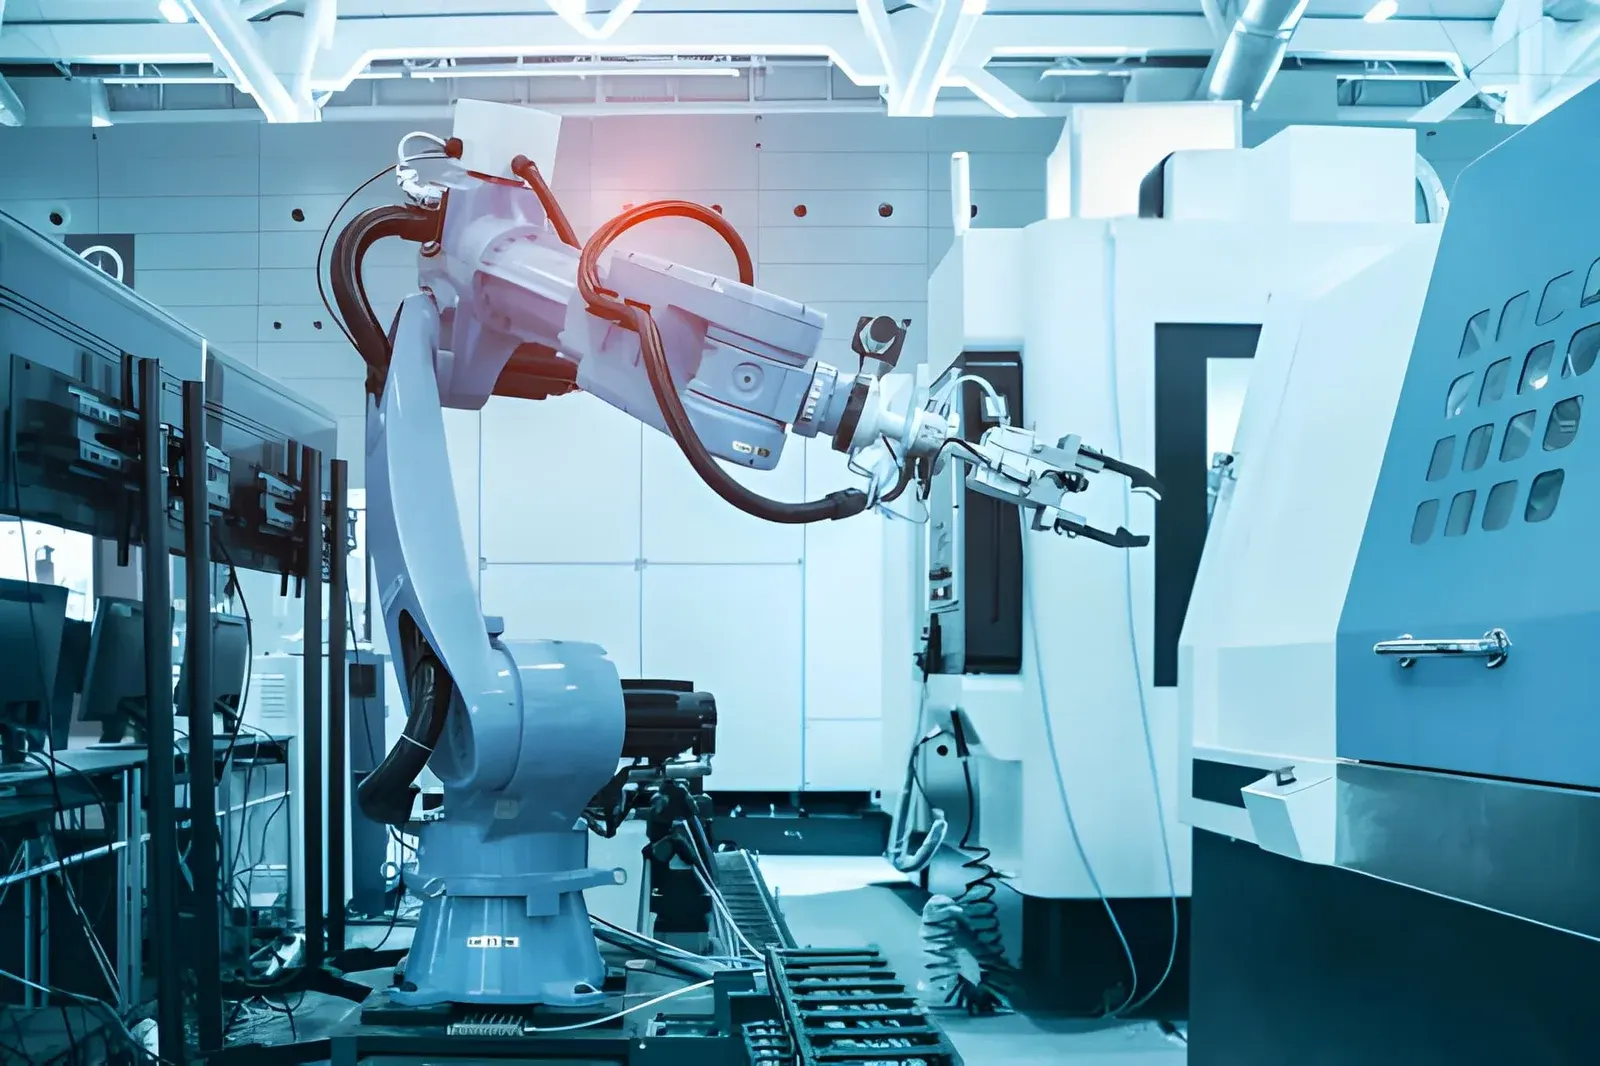
KUKA heeft iiQKA.AI Vision uitgebracht, software voor 2D- en 3D-beeldverwerking die direct in de robotcontroller draait. Dat meldt de robotfabrikant in een persbericht van 8 oktober. De software is bedoeld voor bin picking, assemblage, kwaliteitscontrole en depalletiseren, en richt zich ook op integratoren en gebruikers met weinig ervaring met vision. Van 20 tot en met 22 oktober liet KUKA de software zien op NVIDIA GTC in Berlijn.
Wat KUKA meldt
Volgens het persbericht herkent de software onderdelen in 2D en 3D, bepaalt hij hun positie en berekent hij waar de grijper moet aangrijpen. Die gegevens gaan direct naar de robot. De beeldverwerking gebeurt op het KUKA AI Extension Platform, een rekeneenheid in de controller op basis van de NVIDIA Jetson Orin-module. Er is geen cloudverbinding, externe pc of extra infrastructuur nodig.
Je stelt een toepassing in via iiQWorks, met slepen en neerzetten, vooraf gemaakte sjablonen en een begeleide workflow tot en met de ingebruikname. Camera's en bijpassende onderdelen levert KUKA zelf. De software is te bestellen via de KUKA-webshop. Cijfers over cyclustijd of nauwkeurigheid noemt het persbericht niet.
Minder drempel voor vision, meer robots die zoeken en grijpen
Tot nu toe was vision op een robot vaak een apart project: een extra pc, aparte software en een specialist om alles te koppelen. Als dat eenvoudiger wordt, komen toepassingen als bin picking en het oppakken van onderdelen in wisselende posities binnen bereik van meer bedrijven. Ook van kleinere machinebouwers en toeleveranciers.
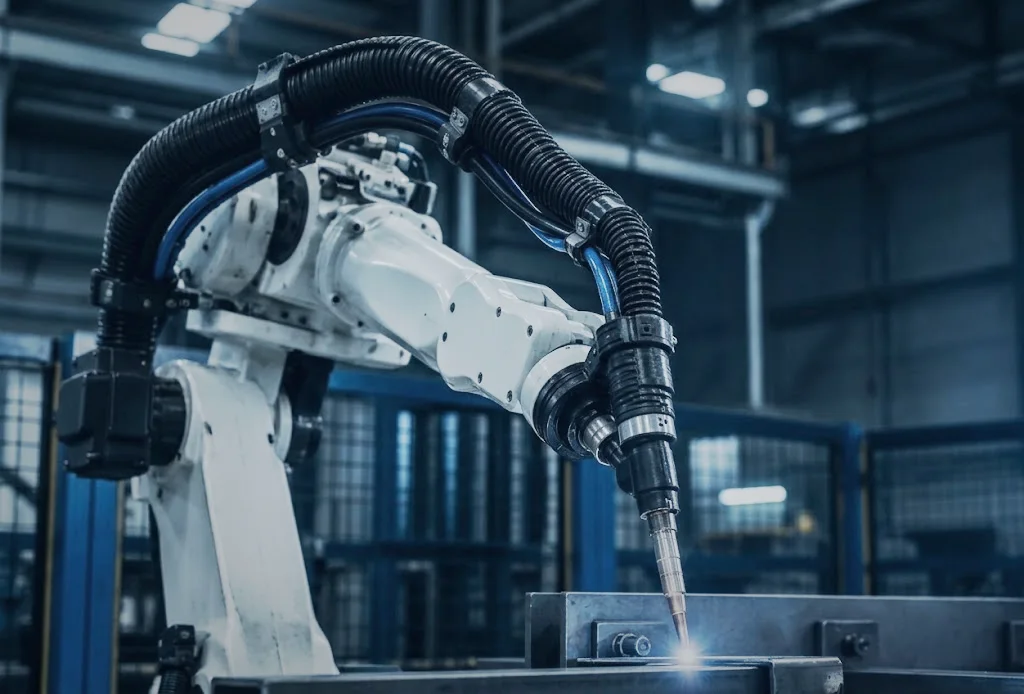
Zo'n robot werkt anders dan een robot die steeds dezelfde baan aflegt. Hij reikt in een bak, kantelt de pols naar de stand van het onderdeel en kiest bij elke greep een iets andere route. De bewegingen rond de pols, op as 4 tot en met 6, worden dus wisselender. Precies daar wordt het dresspack, het pakket met kabels en slangen langs de arm, tegelijk gebogen en gedraaid. Wat een dresspack precies is, lees je in wat is een dresspack.
Wat betekent dit voor je robot en het dresspack?
Een vision-toepassing staat of valt met betrouwbaarheid. Een robot die goed ziet maar door een kabelbreuk bij de pols stilstaat, levert niets op. Drie punten om vooraf mee te nemen:
- Hangt er een camera op de arm, dan loopt er een kabel extra mee. Waar de camera komt, kies je per toepassing. Zit hij op de arm of bij de grijper, dan moet de kabel van die camera mee door het dresspack, naast de leidingen voor de grijper, zoals perslucht of vacuüm. Kies een kabel die gemaakt is voor robotbewegingen en neem hem mee in de opbouw van het pakket. Zie flexibele kabels of zoek er een met de Kabelfinder.
- Reken op meer polsbeweging. Bij grijpen uit een bak draait de pols vaker en verder dan bij een vaste baan. Een terugtreksysteem houdt het pakket strak, zodat er geen slaande lus ontstaat die tegen de bak of de robot aankomt. Lees in kabelbreuk bij je robot voorkomen waarom kabels op as 4 tot 6 breken en hoe je dat voorkomt.
- Bouw je een bestaande robot om, kijk dan opnieuw naar het pakket. Een andere grijper, een camera erbij of een nieuwe taak verandert de belasting. Met de Dresspack-configurator kies je merk, model en oplossing en krijg je een stuklijst die past bij je robot. KUKA-robots staan erin.
Was Wisman Techniek tut
Wisman Techniek levert dresspacks van Reiku: beschermslangen, houders, kogelgewrichten, terugtreksystemen en hittebescherming, voor robots van veel merken. We stellen het pakket samen op basis van je robot, de leidingen die erin moeten en de bewegingen die hij maakt. Weet je niet zeker of een bestaand pakket nog past bij een nieuwe toepassing, stuur ons dan de robot en de leidingen. We kijken kosteloos mee.
Selbst berechnenDresspack-KonfiguratorDresspack für Ihren Roboter zusammenstellenDresspack-Konfigurator öffnen