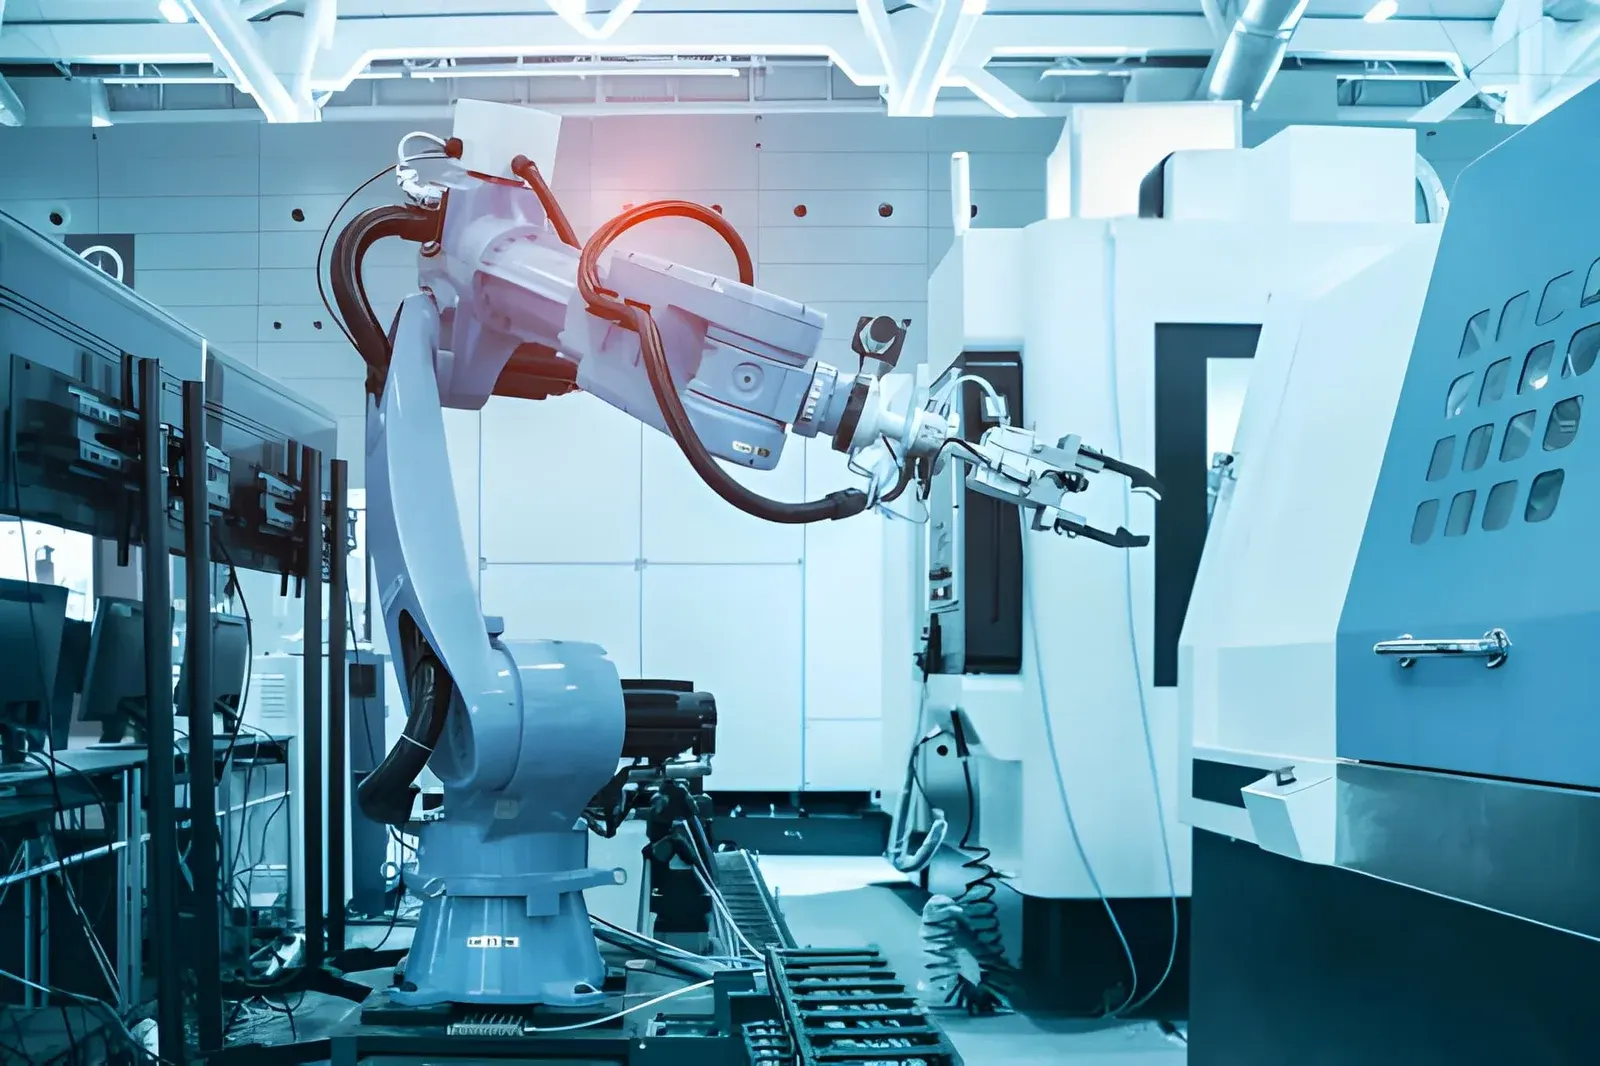
Steeds meer robots staan niet meer vast op de vloer, maar rijden over een lineaire as. Dat vergroot het werkbereik flink, zoals FANUC deze week liet zien met een las-cobot op een rail.
Twee systemen, één overgang
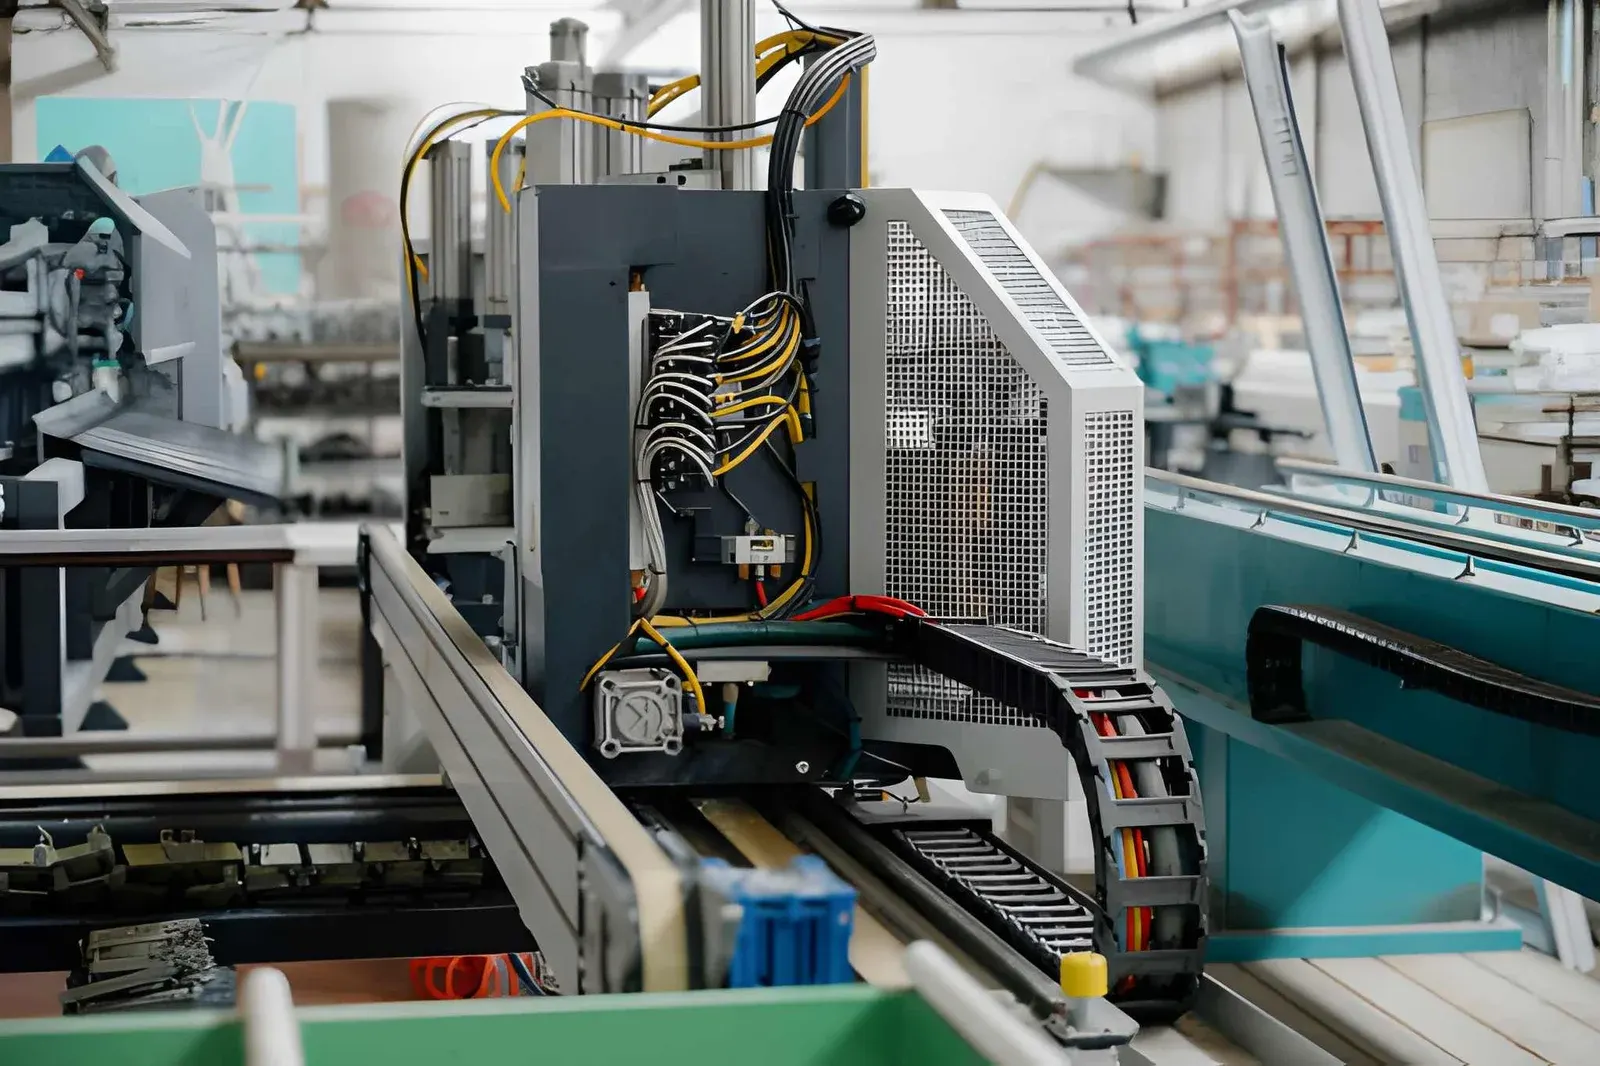
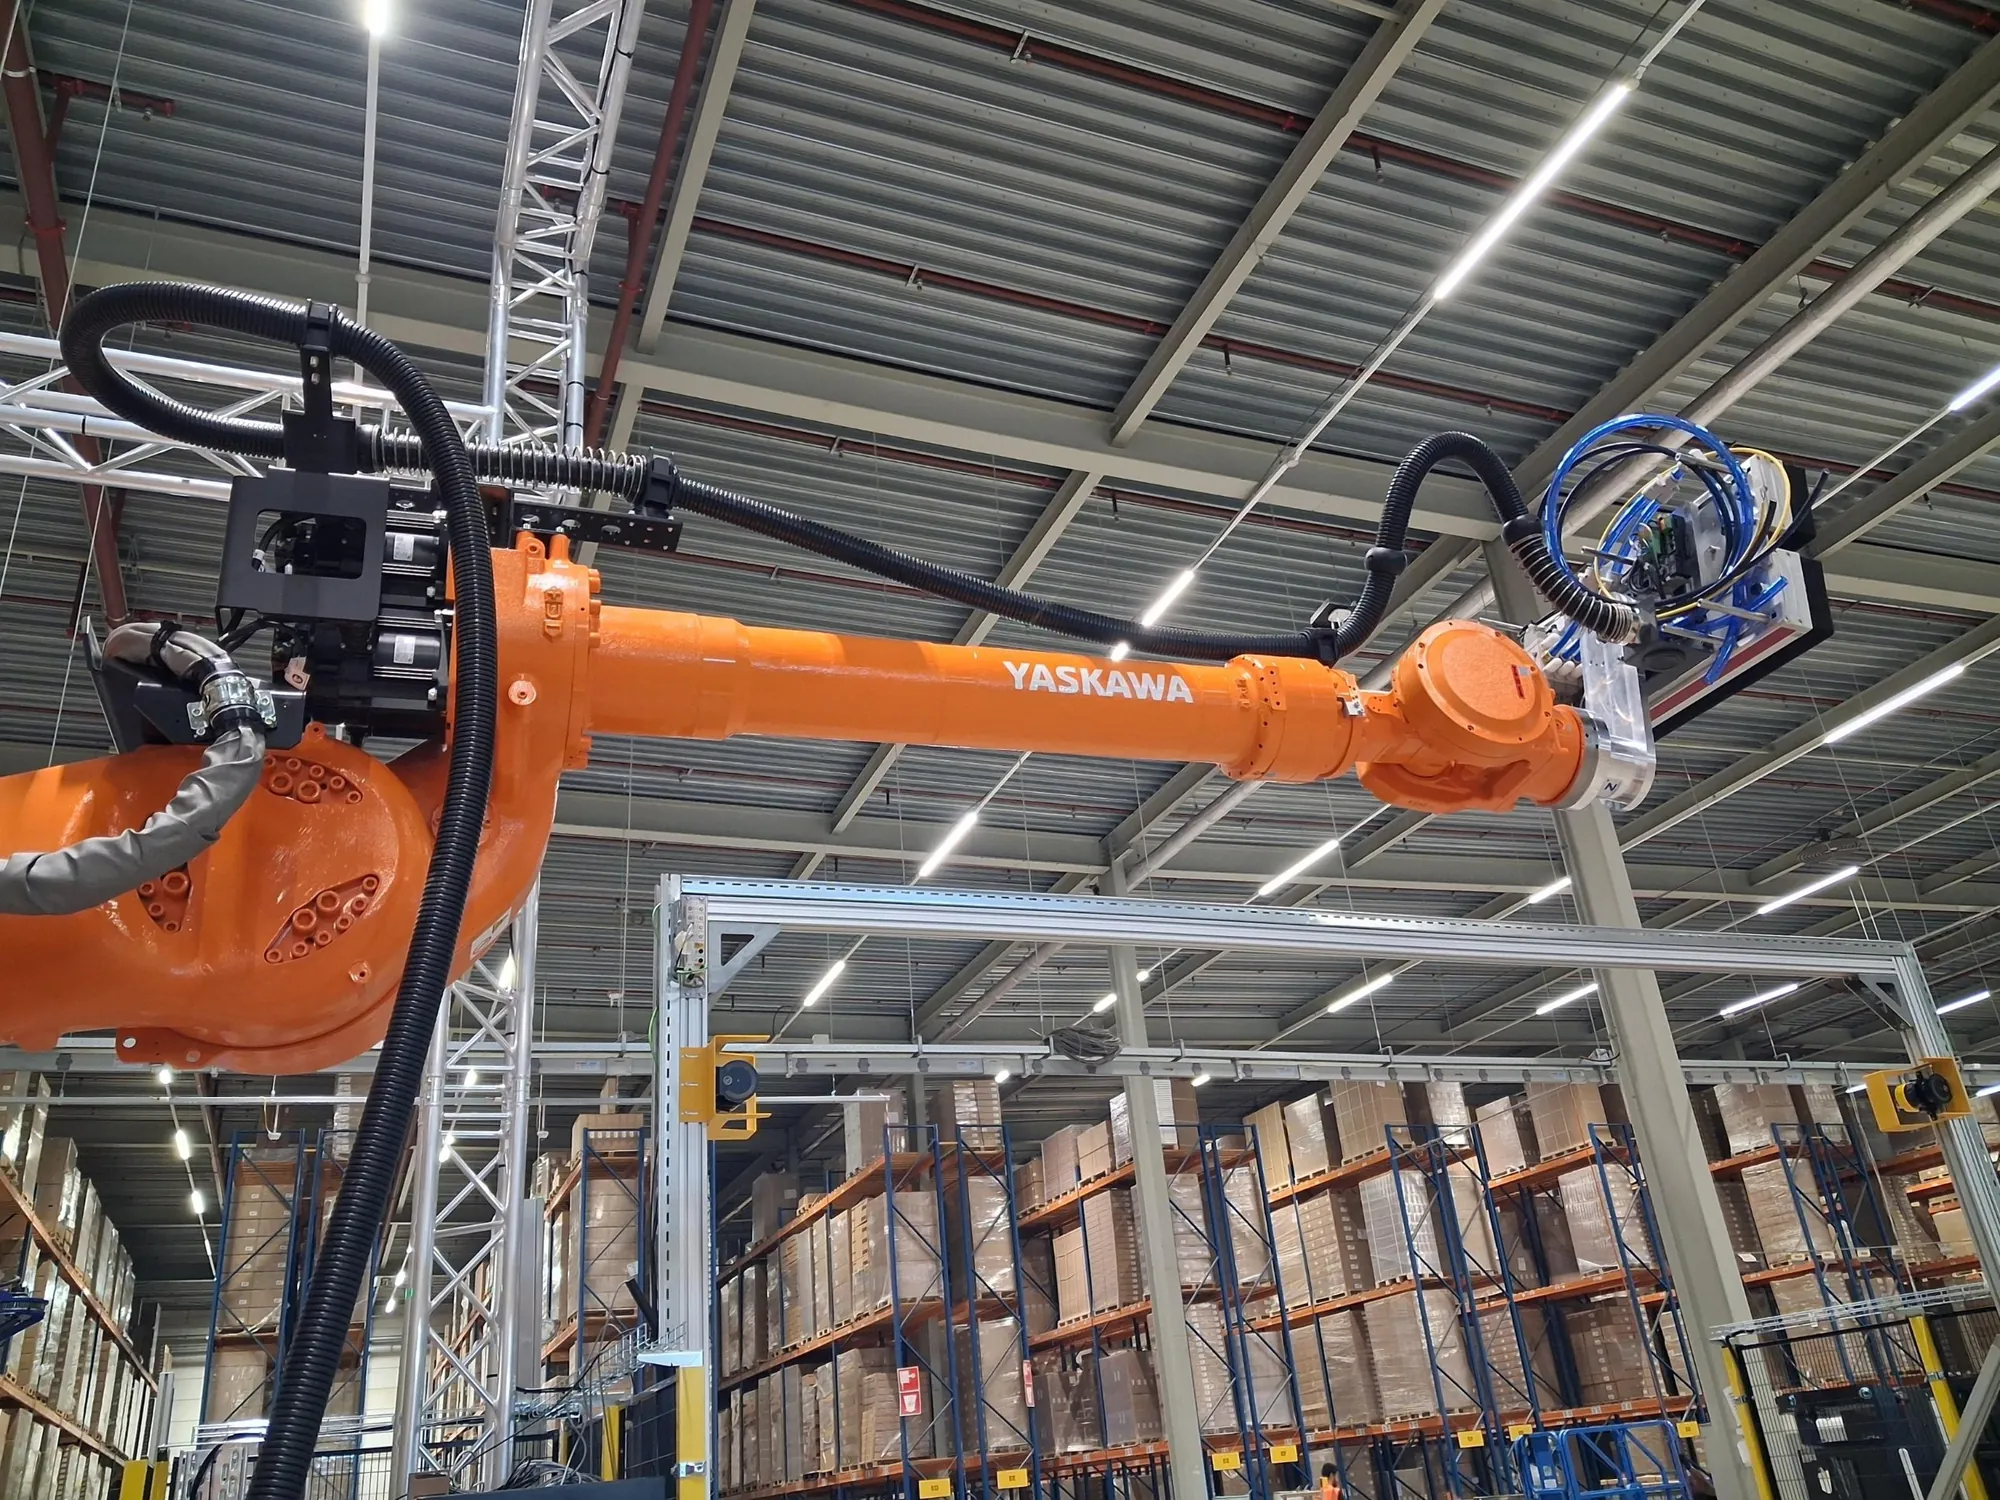
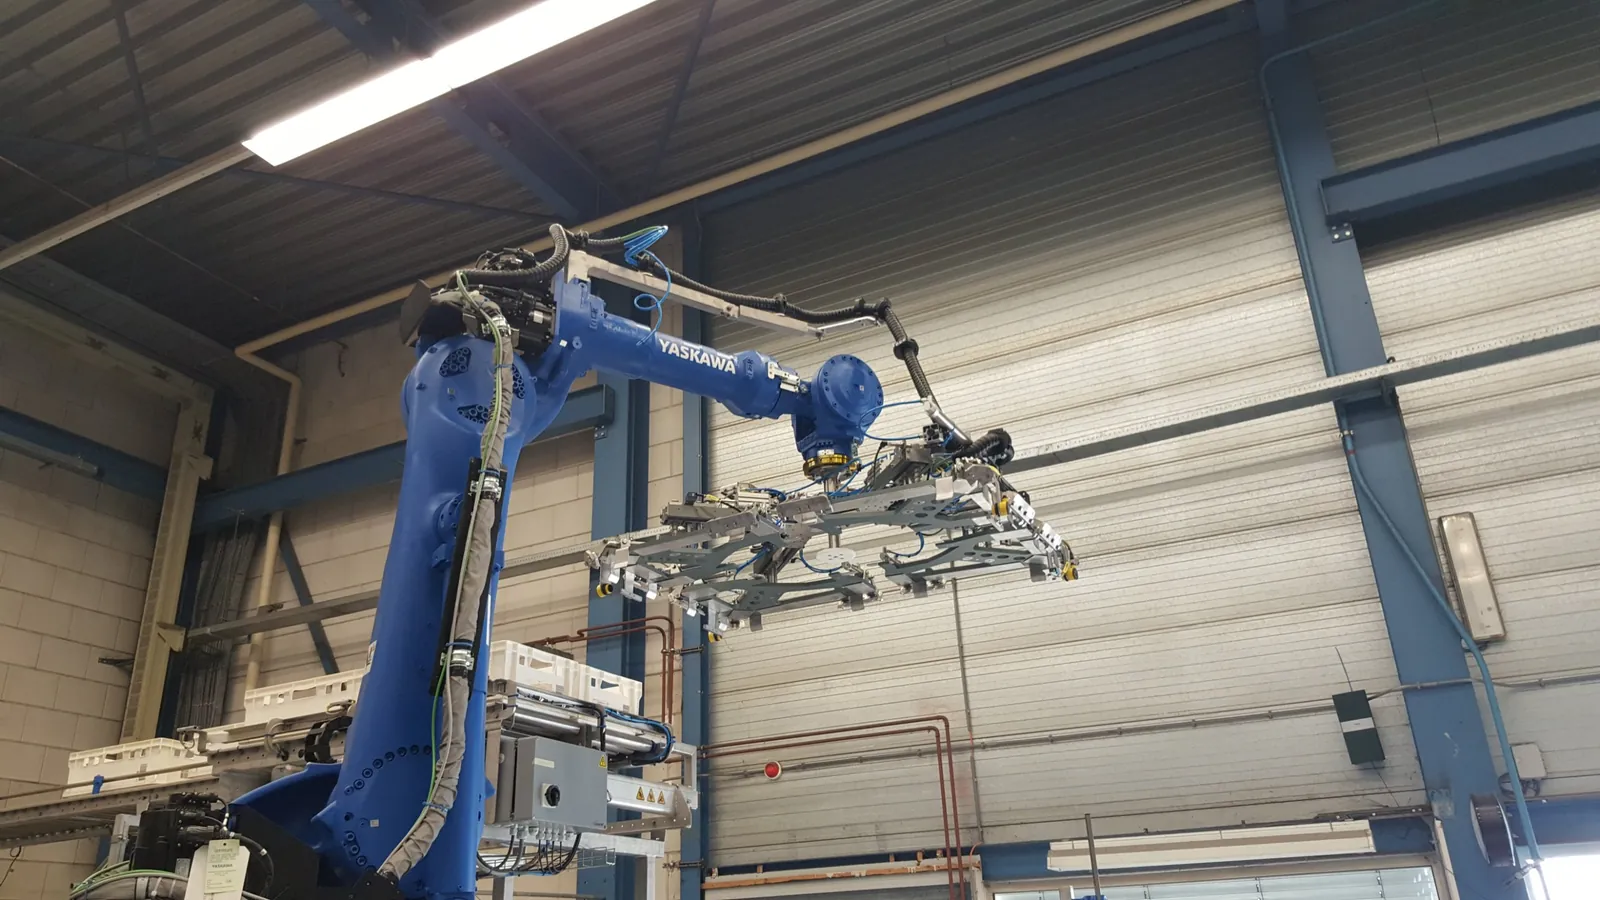
Voor de bekabeling betekent dit dat je twee systemen hebt die goed op elkaar moeten aansluiten. Een kabelrups langs de rail neemt de lineaire beweging op, en een dresspack op de arm neemt de rotaties op. Als die overgang niet goed is ontworpen, ontstaan daar knikken en slijtage.
Zo ontwerpen we de overgang
- (01)Rijweg en snelheid: die bepalen het type kabelrups, de lengte en of hij vrijdragend kan of moet glijden.
- (02)Eén kabelpakket: we bepalen het pakket één keer, zodat kabels en slangen in de rups en op de arm dezelfde zijn.
- (03)Het overgangspunt: vlak bij de voet van de robot, met voldoende speling voor de draaiing van as 1.
- (04)Bevestiging: trekontlasting aan beide kanten, zodat de beweging van het ene systeem niet aan het andere trekt.
Beide werelden in eigen huis
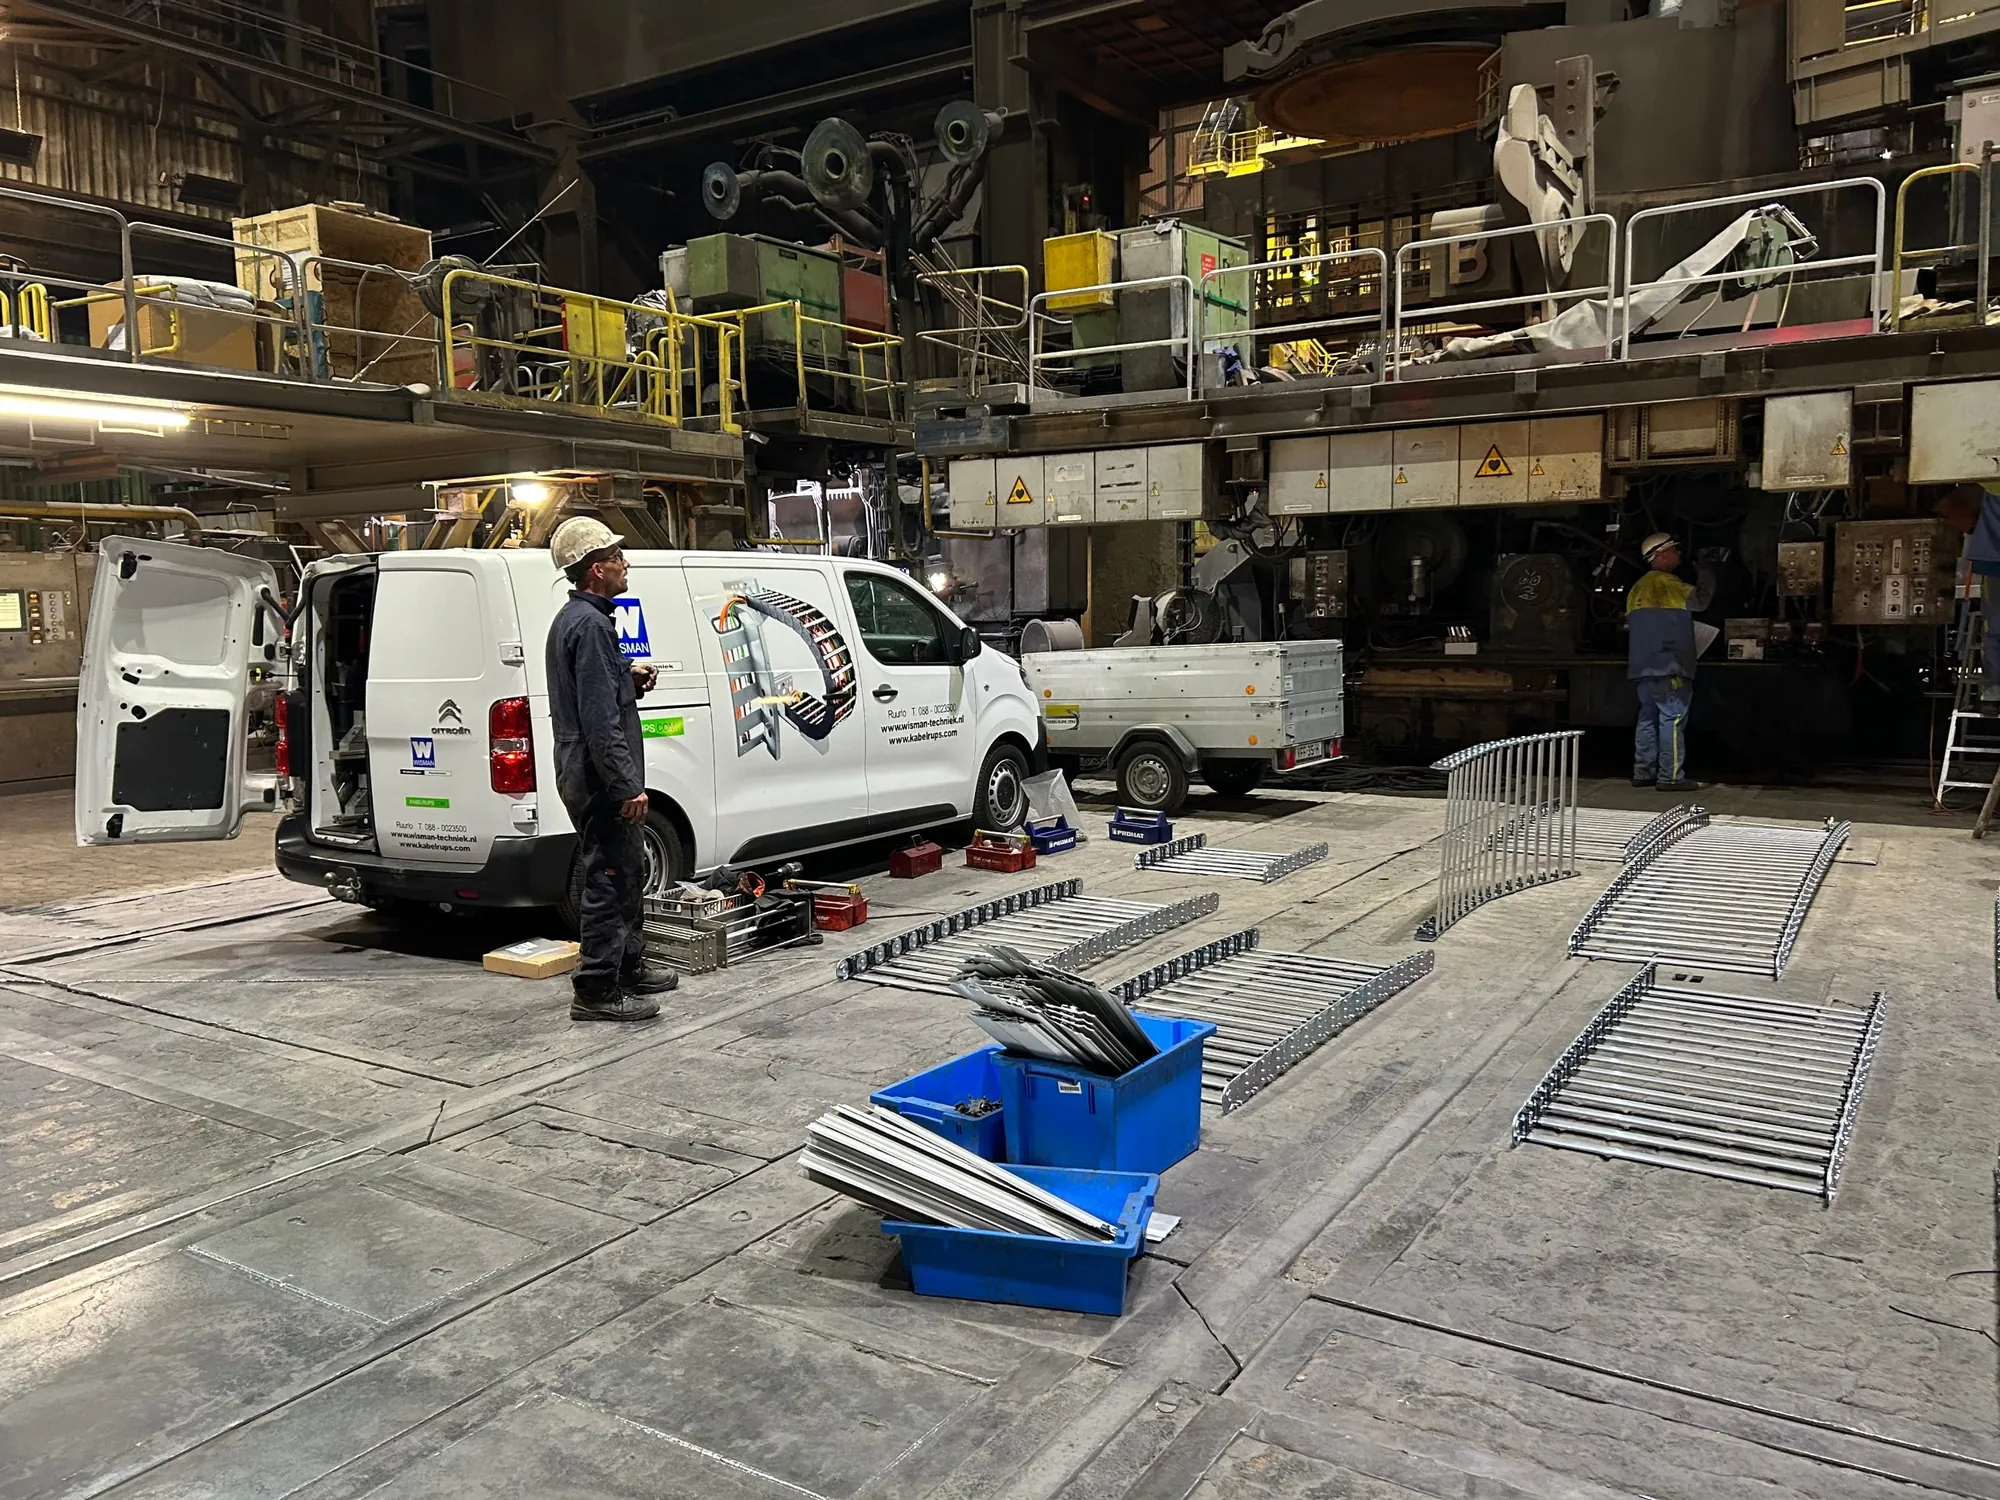
Wisman Techniek combineert beide werelden: energieketens van Tsubaki Kabelschlepp en dresspacks van Reiku, met engineering en montage in eigen huis.
Dat scheelt een afstemmingsronde tussen twee leveranciers, en u heeft één aanspreekpunt voor het hele traject van rail tot toorts.
Zelf uitrekenenKabelrups-configuratorKabelrups berekenen, kiezen en samenstellenOpen de kabelrups-configurator Zelf uitrekenenDresspack-configuratorDresspack samenstellen voor je robotOpen de dresspack-configurator