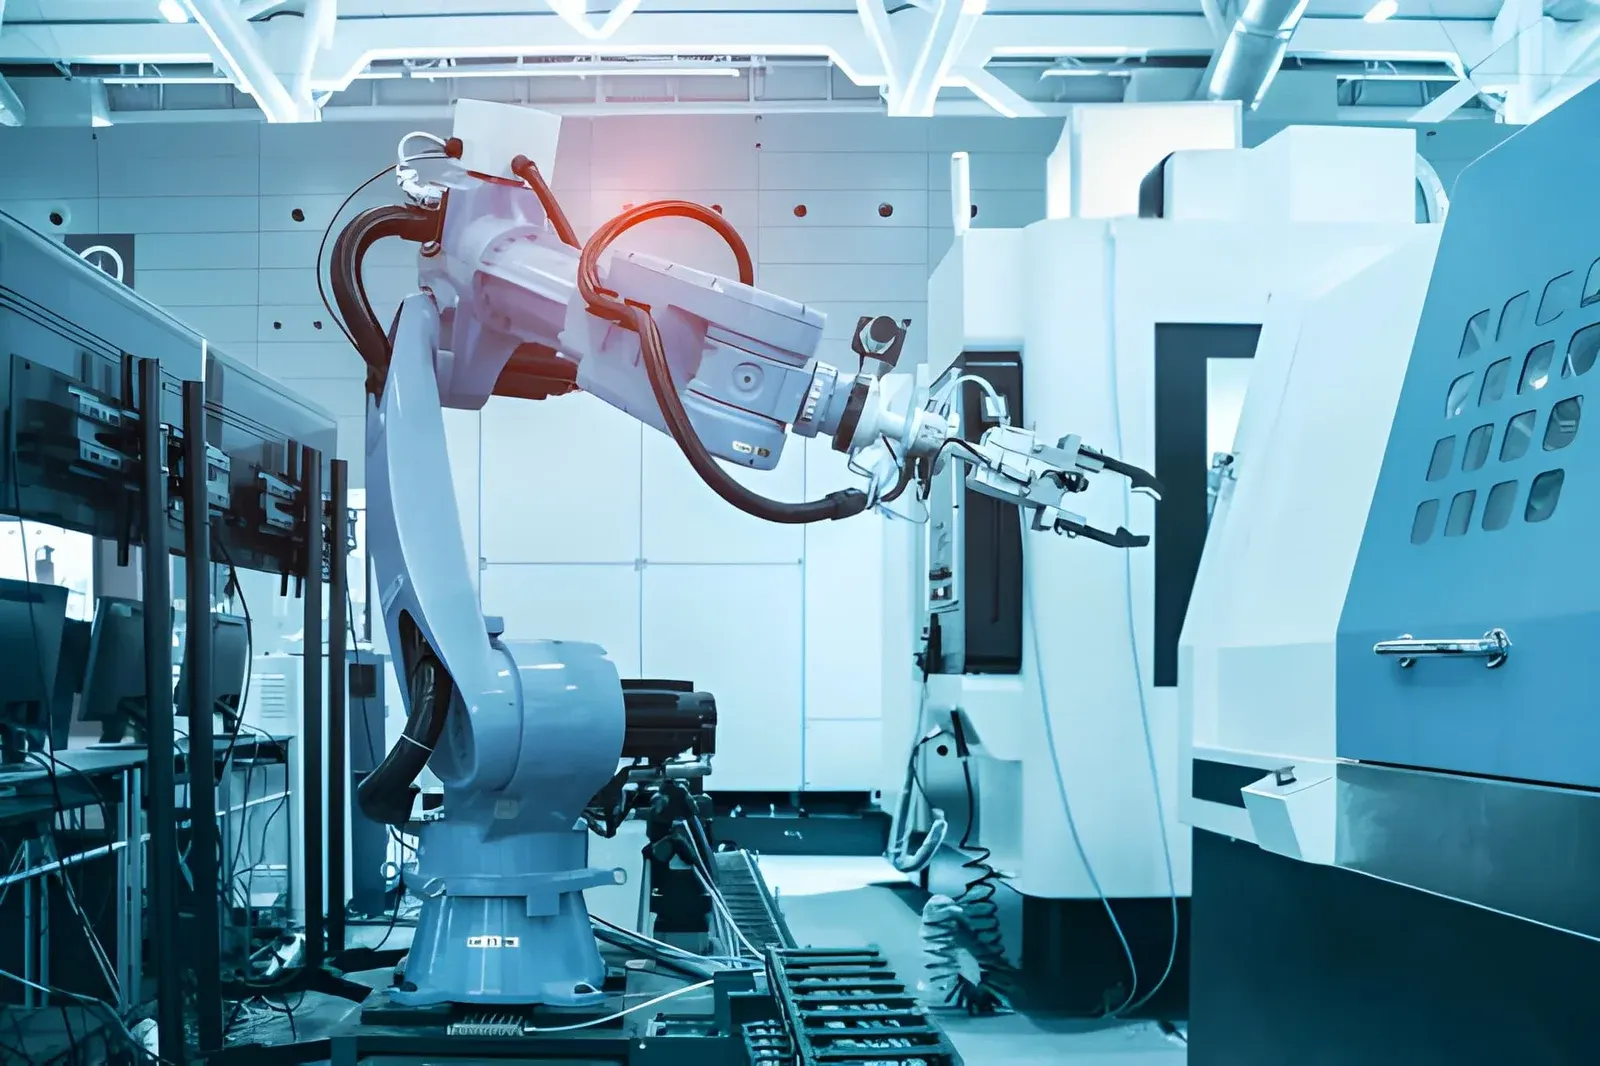
Immer mehr Roboter stehen nicht mehr fest auf dem Boden, sondern fahren auf einer Linearachse. Das vergrößert den Arbeitsbereich erheblich, wie FANUC diese Woche mit einem Schweiß-Cobot auf einer Schiene gezeigt hat.
Zwei Systeme, ein Übergang
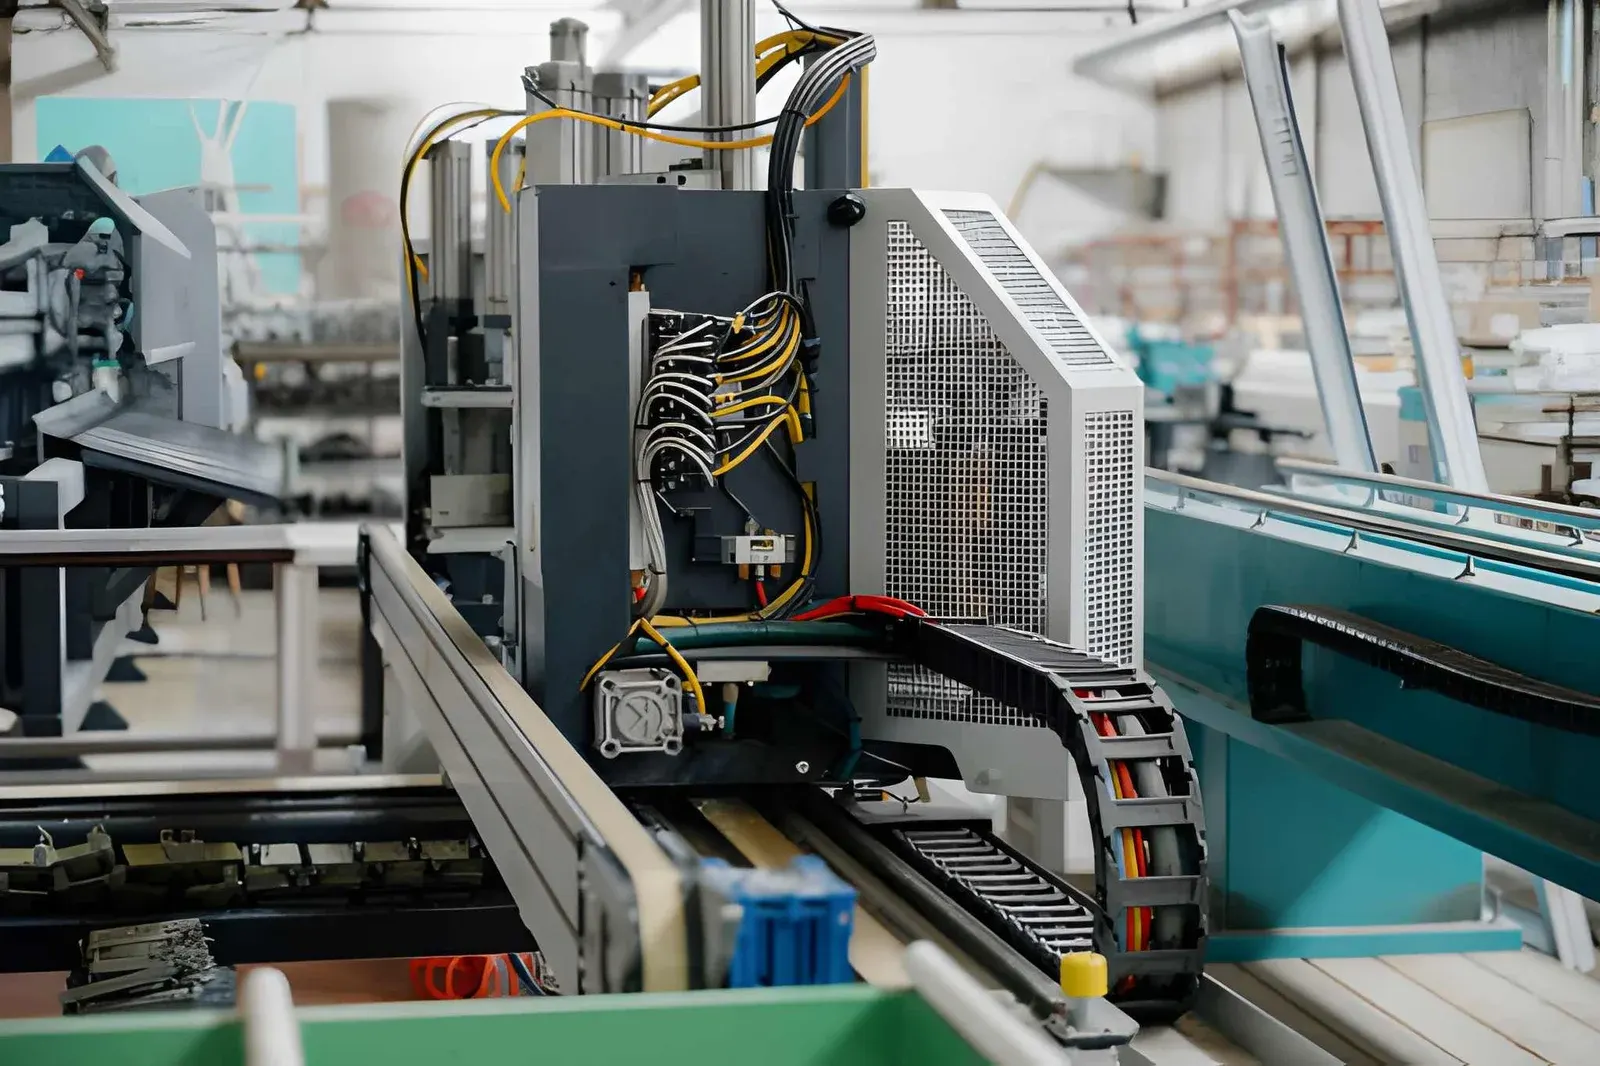
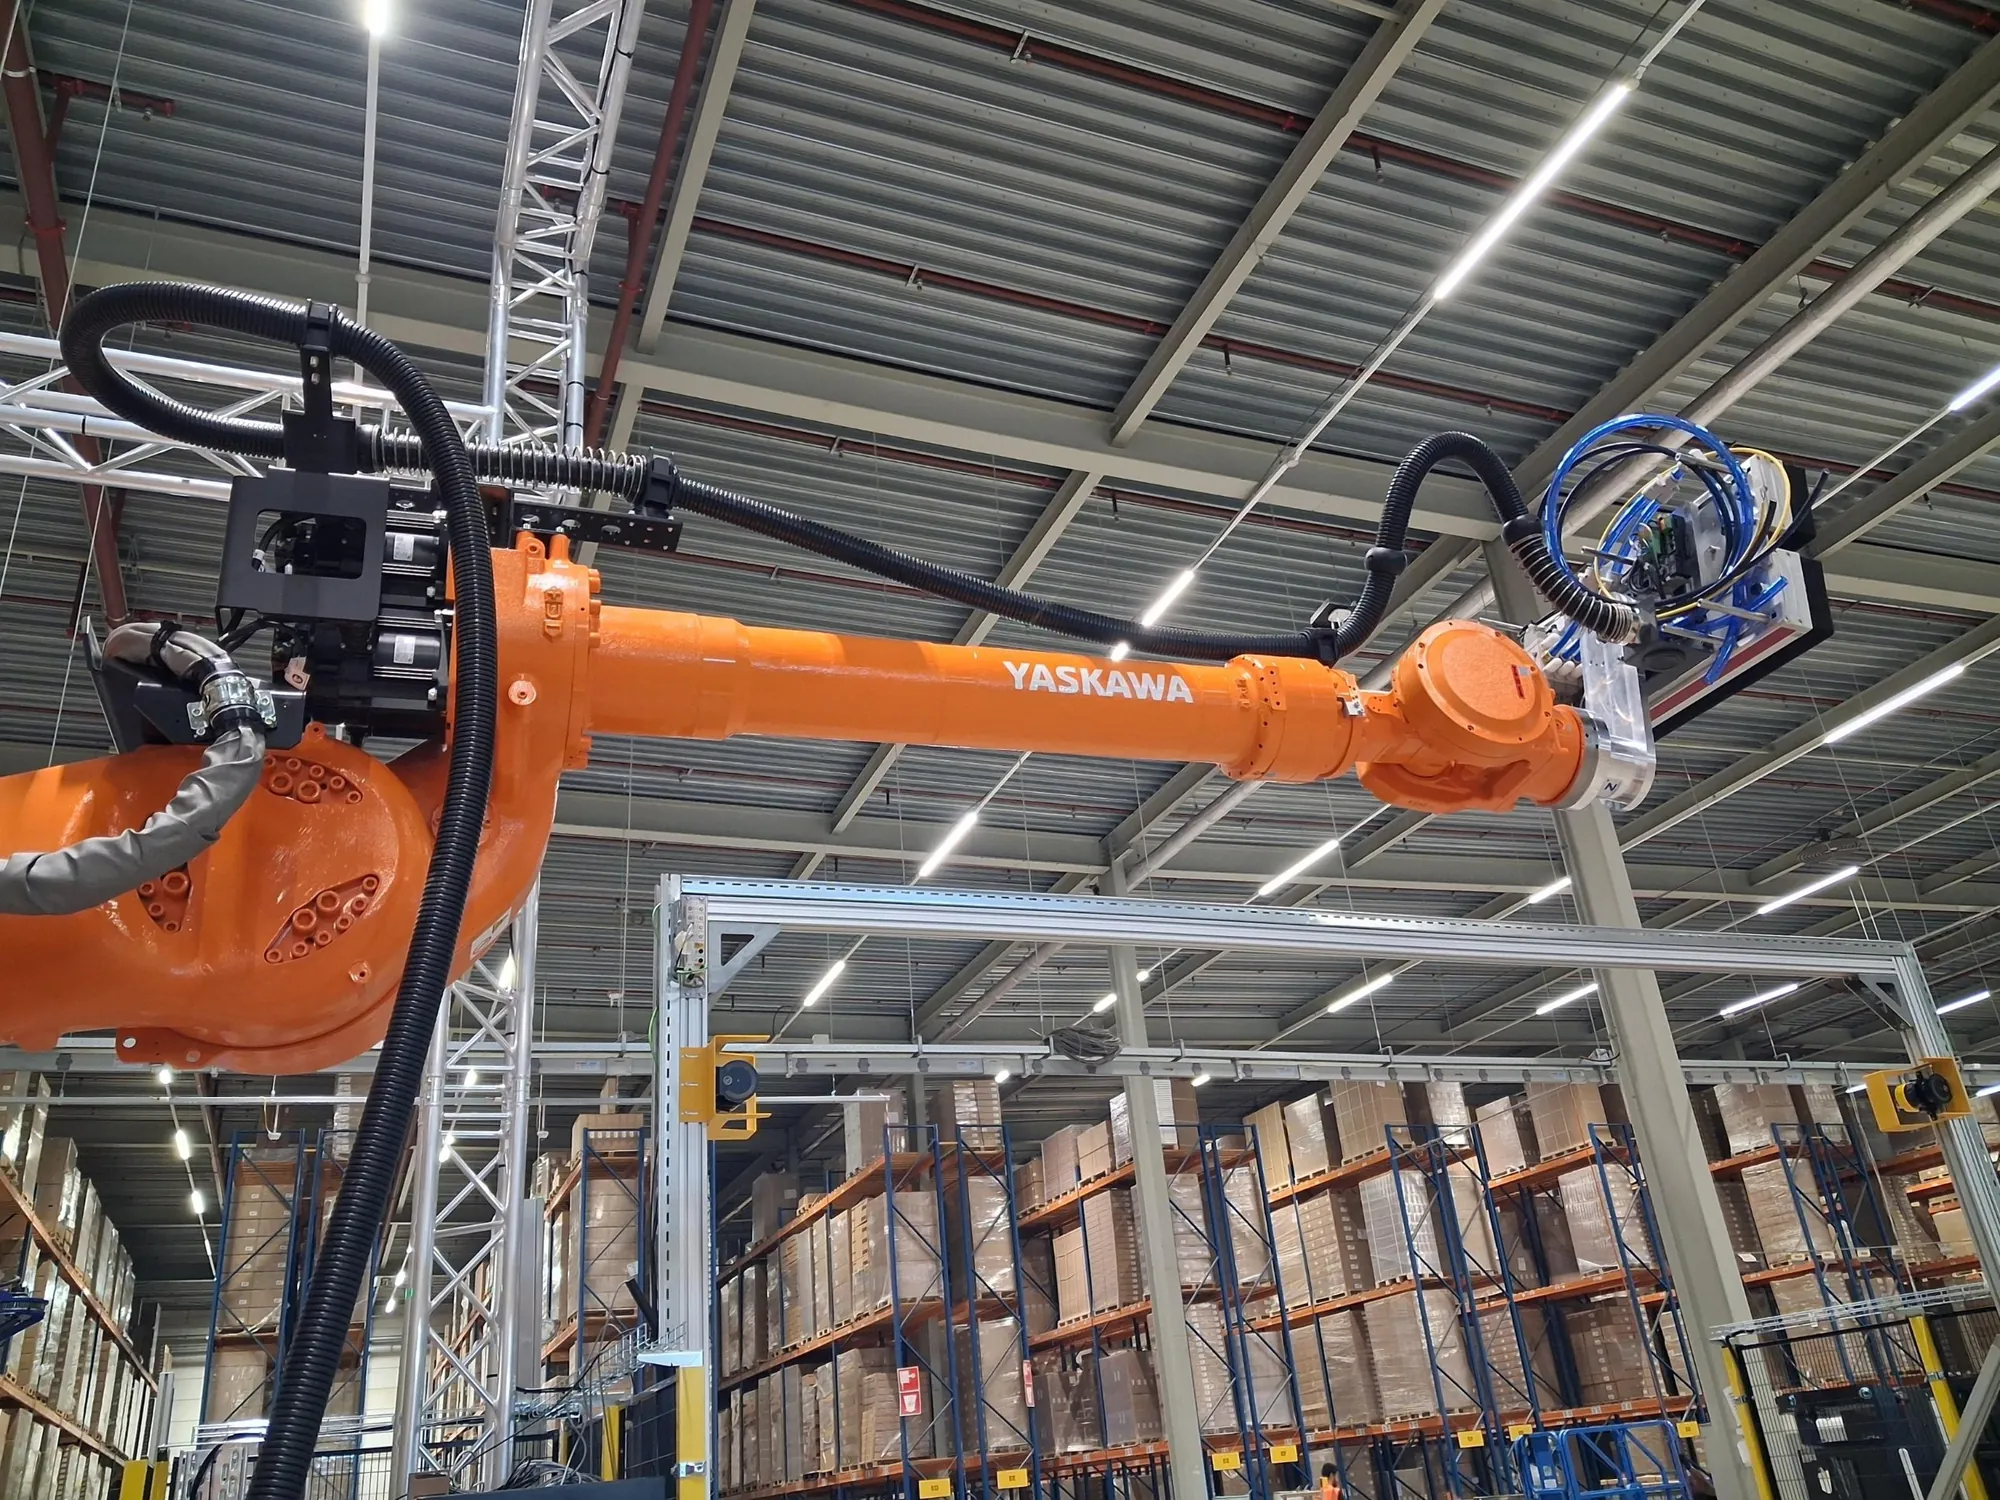
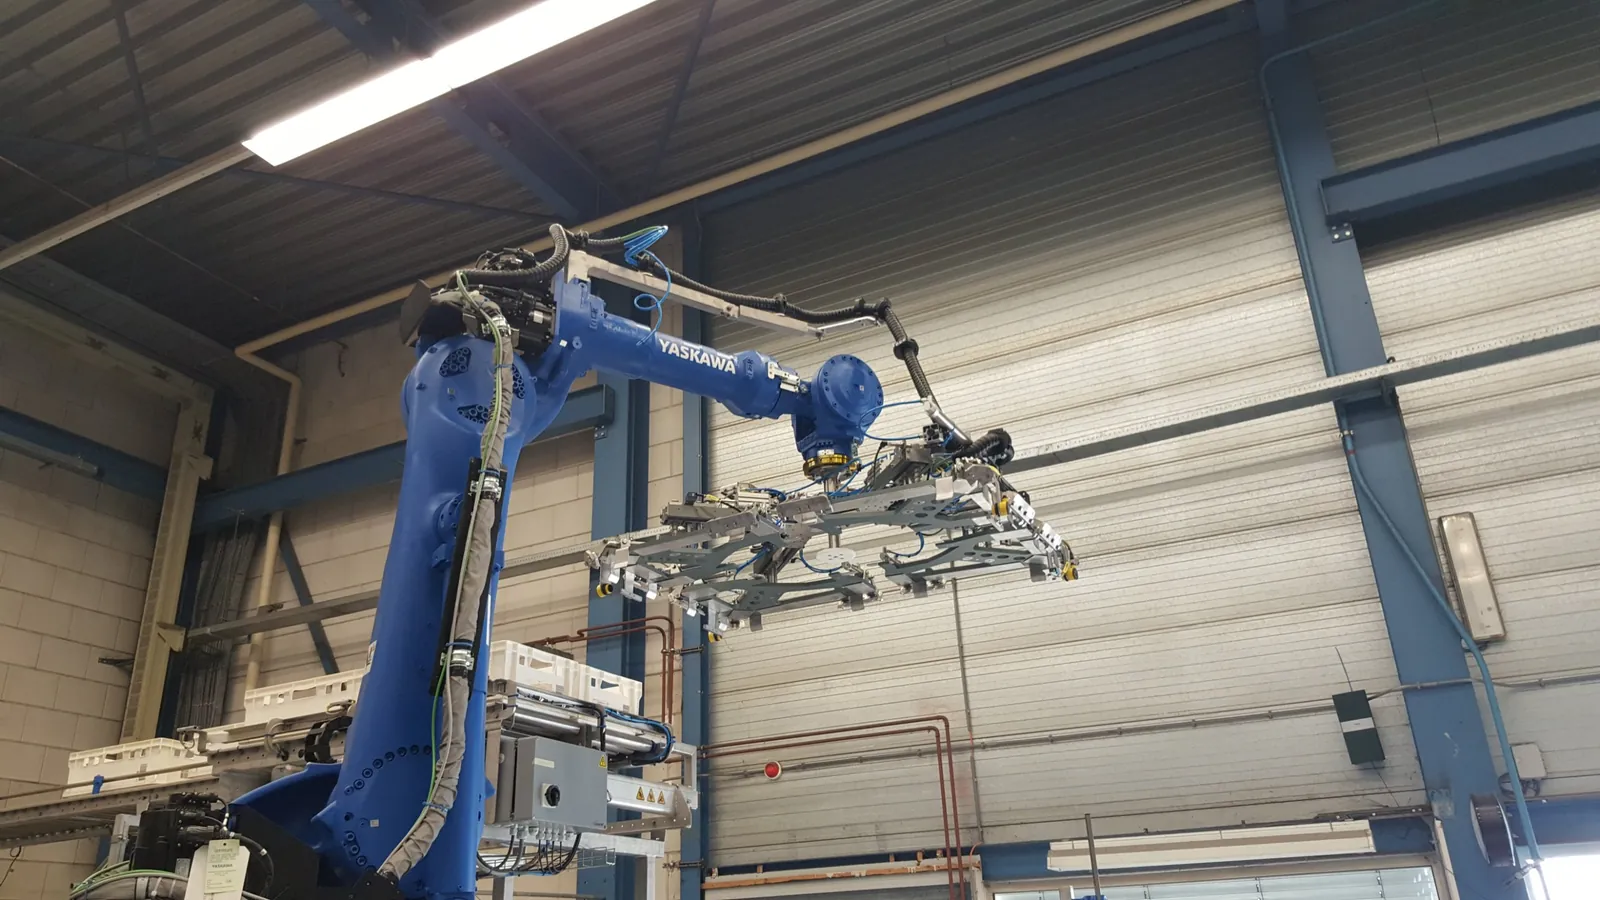
Für die Verkabelung bedeutet das, dass Sie zwei Systeme haben, die gut aufeinander abgestimmt sein müssen. Eine Energiekette entlang der Schiene nimmt die Linearbewegung auf, ein Dresspack am Arm die Rotationen. Ist dieser Übergang nicht gut konstruiert, entstehen dort Knicke und Verschleiß.
So konstruieren wir den Übergang
- (01)Verfahrweg und Geschwindigkeit: Sie bestimmen den Typ der Energiekette, die Länge und ob sie freitragend sein kann oder gleiten muss.
- (02)Ein Kabelpaket: Wir legen das Paket einmal fest, sodass Kabel und Schläuche in der Energiekette und am Arm identisch sind.
- (03)Der Übergangspunkt: nahe am Robotersockel, mit ausreichend Spiel für die Drehung von Achse 1.
- (04)Befestigung: Zugentlastung auf beiden Seiten, damit die Bewegung des einen Systems nicht am anderen zieht.
Beide Welten unter einem Dach
Wisman Techniek verbindet beide Welten: Energieketten von Tsubaki Kabelschlepp und Dresspacks von Reiku, mit Engineering und Montage im eigenen Haus.
Das erspart eine Abstimmungsrunde zwischen zwei Lieferanten, und Sie haben einen Ansprechpartner für den gesamten Ablauf, von der Schiene bis zum Brenner.
Selbst berechnenEnergieketten-KonfiguratorEnergieführungskette berechnen, auswählen und zusammenstellenEnergieketten-Konfigurator öffnen Selbst berechnenDresspack-KonfiguratorDresspack für Ihren Roboter zusammenstellenDresspack-Konfigurator öffnen